
电机产线是工业制造中工况最复杂的场景之一:定转子冲片堆叠紧密、金属表面反光强烈、节拍要求以秒计算,而后续的机械臂抓取又要求毫米级甚至亚毫米级的定位精度。视觉引导系统能否在这类场景中稳定运行,核心不在于相机分辨率有多高,而在于承载图像处理与实时决策的那台工控机是否“扛得住、算得快、控得准”。
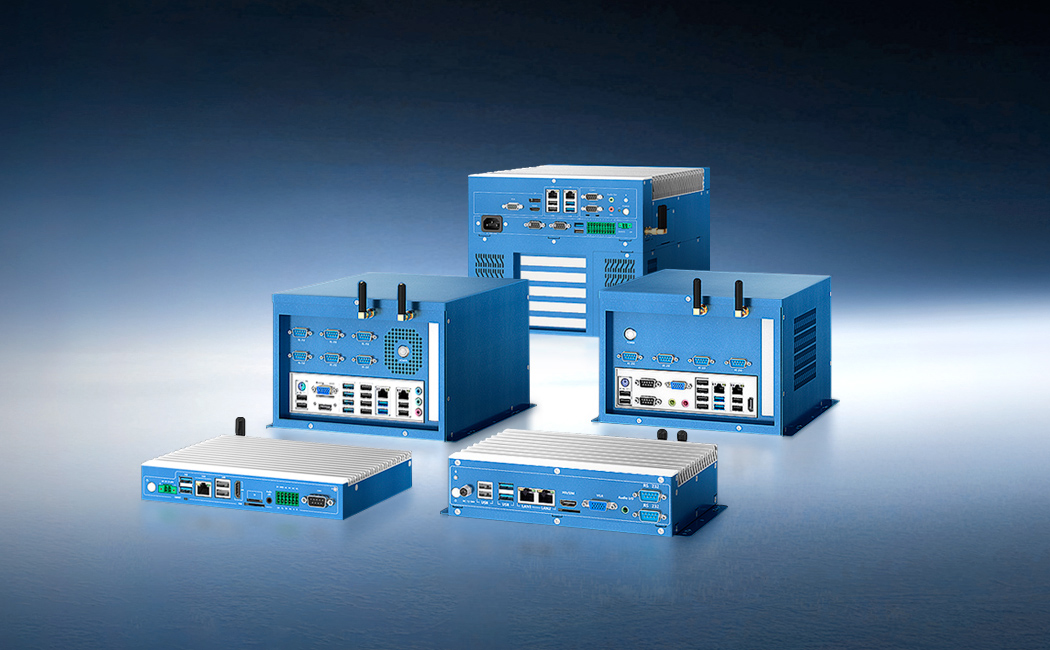
创腾翔的视觉工控机产品线,正是围绕这一逻辑展开的。从GPU加速的边缘推理能力,到无风扇宽温的工业级结构,再到毫秒级的控制指令延迟,其在电机产线与机械臂抓取之间的角色,是一个兼具算力、可靠性与实时性的边缘智能节点。
电机产线的视觉挑战:算力与环境的双重夹击
电机产线的视觉引导任务有其特殊性。以定转子抓取为例,工件在料筐中往往以多层堆叠形式来料,位置和姿态存在偏差,传统示教编程无法适应。视觉系统需要在极短时间内完成图像采集、点云处理或模板匹配、坐标转换,并将抓取位姿下发给机械臂控制器。这一链条中,工控机承担的是“大脑”角色:既要运行视觉算法,又要与PLC、机械臂控制器、MES系统完成数据交互。
与此同时,电机车间的环境并不友好。冲压设备启停带来的振动、金属粉尘、夏季高温或冬季低温,都对工控机的稳定性构成威胁。普通商用电脑在这样的工况下往往数月即出现死机或接口松动,而产线不允许“掉链子”。
创腾翔视觉工控机的应对策略是双线的。在算力侧,其GPU视觉工控机可搭载NVIDIA Jetson系列、RTX系列或Tesla系列GPU模块,提供从数十TOPS到数百TOPS的AI算力,支持YOLO系列、分割网络等模型的边缘端高帧率推理。这意味着视觉系统可以在本地完成深度学习推理,无需将图像回传云端,既降低了延迟,也避免了网络波动对产线节拍的影响。在结构侧,创腾翔工控机采用无风扇或智能风扇散热设计,支持-20℃至60℃宽温工作,具备抗振动与抗电磁干扰能力,DC 9~36V宽压输入使其能够适应车间供电波动。这些参数指向的并非纸面性能,而是“连续运行数年不掉链子”的工程目标。
从图像坐标到机械臂坐标:手眼标定中的工控机角色
视觉引导抓取的核心技术环节是手眼标定。无论是“眼在手”(相机安装在机械臂末端)还是“眼在外”(相机固定于支架),都需要建立相机坐标系与机器人坐标系之间的精确变换关系。标定过程中,机械臂携带标定板以多个姿态运动,工控机需要同步采集图像、提取特征点、结合机器人位姿数据求解变换矩阵。这一过程的计算量并不小,且对标定板图像的质量敏感——光照不均或图像噪声都可能导致亚像素定位偏差,进而累积到最终的抓取精度上。
创腾翔工控机在这一环节的价值,体现在接口丰富度与实时性的配合上。一台创腾翔GPU视觉工控机往往集成4至8路PoE千兆网口,可直接为GigE相机供电并传输图像,同时配备多路USB3.0、GPIO、RS232/485以及CAN总线接口。这意味着相机、光源、PLC、机械臂控制器可以在一台设备上完成接入,无需额外堆叠采集卡与交换机。在标定与后续引导过程中,控制指令的延迟被压缩到毫秒级以内。创腾翔工控机在SCARA和六轴机器人应用中,控制精度可达±0.02毫米,控制指令延迟控制在毫秒级以内。对于电机产线中定转子这类需要精确放入料筐或工装位的工件而言,这一精度水平足以覆盖主流工业场景的需求。
值得留意的是,电机产线中工件表面反光是一个常见难点。金属冲片在光源照射下容易产生过曝或暗区,导致图像特征提取失败。创腾翔工控机本身并不直接解决光学问题,但其GPU算力为复杂的图像预处理与抗反光算法提供了运行空间。例如,基于深度学习的缺陷检测与定位模型可以在GPU上以远高于CPU的速度完成推理,使系统有裕量在定位前加入反光抑制或图像增强环节。某3C电子制造客户采用创腾翔GPU视觉工控机后,单台设备完成8路500万像素相机的实时推理,缺陷检出率提升至99.6%。这一能力迁移到电机视觉引导中,意味着系统可以在更短的节拍内完成更稳健的图像处理。
机械臂抓取的最后一环:实时性与协同控制
视觉引导的终点是机械臂的运动。工控机计算出抓取位姿后,需要将坐标与姿态指令下发给机器人控制器。这一环节对实时性的要求极高:如果指令延迟波动较大,机械臂可能在到达目标位置时工件已被上一道工序移走,或者抓取姿态出现偏差。
创腾翔工控机的设计逻辑中,接口的丰富性直接服务于协同控制的灵活性。多路RS232/485与GPIO可用于与PLC或传感器联动,千兆以太网则保障了与机械臂控制器的数据交互带宽。在实际产线中,这种配置使得工控机能够同时处理视觉任务与逻辑控制任务:例如在抓取前确认料筐到位信号,抓取后向MES系统回传工件ID与抓取结果。对于需要与AGV或产线输送系统配合的场景,工控机的无线通信模块与宽压输入也提供了集成空间。
另一个容易被忽视的细节是长期运行中的精度保持。手眼标定并非一劳永逸,机械臂长时间运行后的热变形、相机支架的微小松动、车间温度变化导致的标定板尺寸漂移,都会使初始标定精度逐渐劣化。创腾翔工控机的工业级结构设计——无风扇散热减少粉尘吸入、全铝合金机身抗振动——在延长设备寿命的同时,也降低了因工控机自身故障导致的系统停机与重标定频次。对于日均运行20小时以上的电机产线而言,这种“免维护”特性本身就是精度保障的一部分。
结语
电机产线的视觉引导抓取,考验的不是某一项参数的极致,而是整条链路的均衡:相机看得清、工控机算得准、指令下得快、设备扛得住。创腾翔视觉工控机在这条链路中的定位清晰而务实——以GPU算力支撑边缘端的深度学习推理,以工业级结构应对车间的振动与温变,以丰富的接口简化系统集成,以毫秒级控制延迟保障机械臂的响应精度。从电机冲片的堆叠抓取到定转子的精密上料,这套逻辑正在被验证:当一台工控机能够在产线上连续运行数年而不成为瓶颈,视觉引导的高精度与高节拍才有了真正落地的根基。

